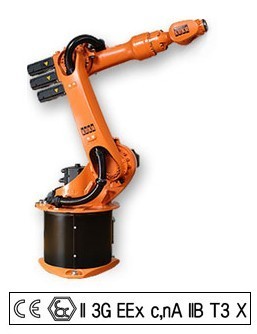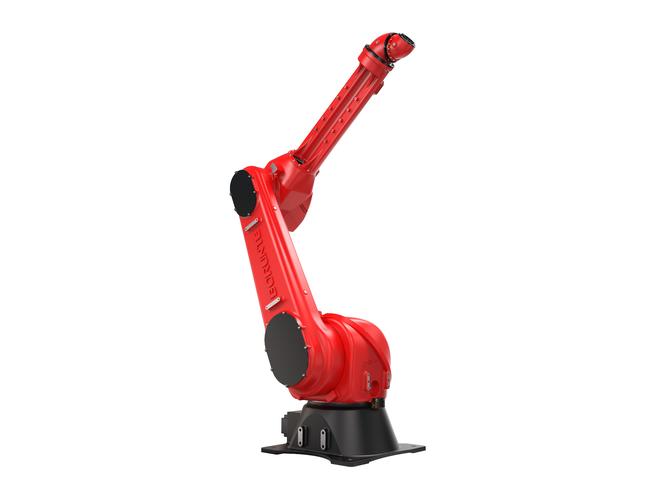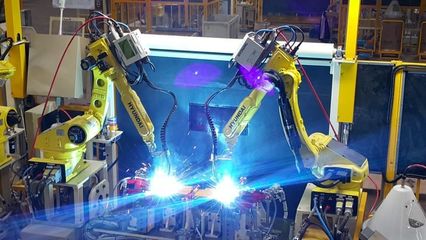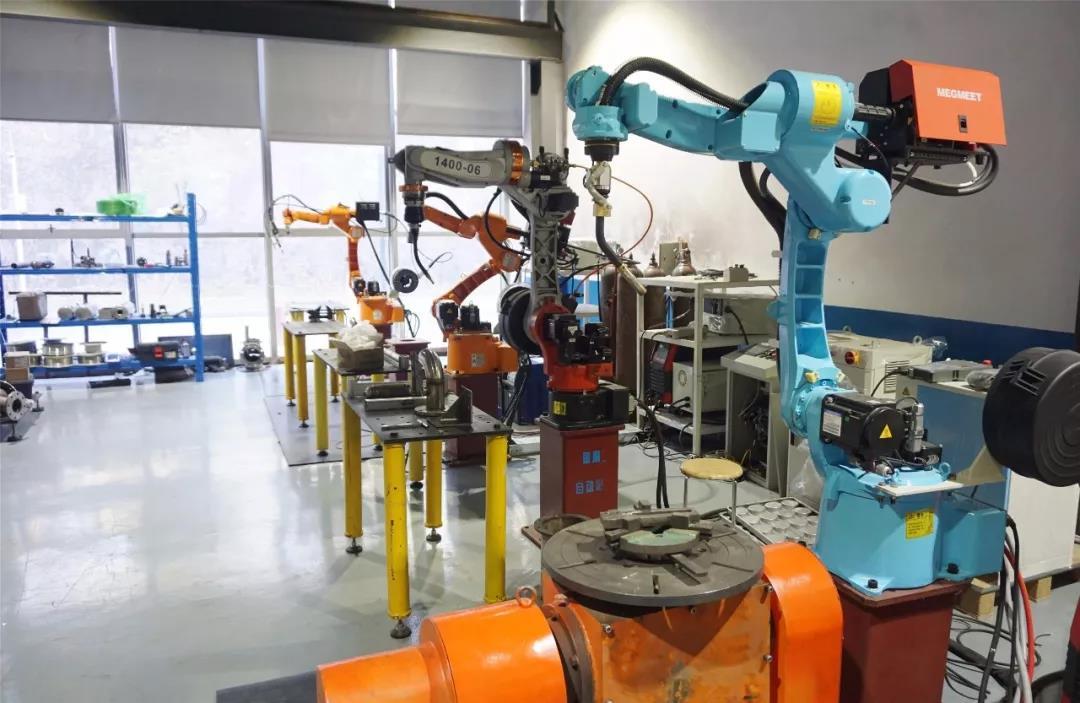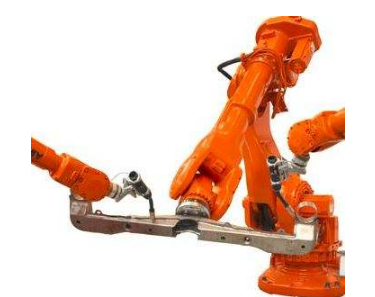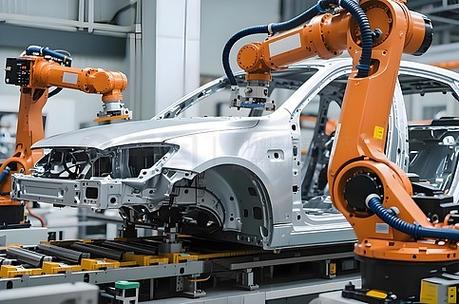
在汽车制造工厂的焊装车间里,数十台橙色的工业机器人正有条不紊地挥舞着机械臂。它们像一支训练有素的交响乐团,在火花与弧光中完成车身骨架的焊接、搬运、涂胶和铆接。这一幕早已不是科幻电影的场景,而是现代汽车车身组装的日常。工业机器人正在深刻改变这个行业,从效率、质量和柔性三个维度推动着产业升级。
工业机器人大幅提升了车身组装的效率和一致性。一套完整的白车身(BIW)由数百个冲压件通过数千个焊点连接而成。如果依赖人工焊接,不仅节拍缓慢,而且受情绪、疲劳等人为因素影响,质量难以稳定。而六轴工业机器人可以24小时不间断工作,焊点位置由程序精密控制,重复定位精度可达±0.05毫米,确保每一台车身的焊接强度与尺寸高度一致。例如,在一家主流车企的产线上,60台点焊机器人协同作业,可达到每小时60台白车身的节拍(即JPH=60),这在纯手工时代不可想象。
工业机器人的引入使得车身结构更轻、更安全。为实现轻量化和碰撞安全,现代车身大量使用高强度钢、铝合金及多材料混合连接。这些材料的焊接对工艺要求极高,人工操作困难。机器人拥有多种“技能包”:伺服焊枪可根据板厚自适应调节压力与电流;自冲铆接(SPR)和热熔解固定(FDS)机器人能实现铝钢异种材料的可靠连接;涂胶机器人以极细的胶型实现连续的结构胶粘接。多台机器人实时通信、同步轨迹,完成刚柔耦合的复杂装配,从而保证各类材料的协作与耐久性。
车身组装的复杂性也对机器人系统提出了挑战。焊接框架的刚性与定位精度要求夹具与机器人完美匹配;机器人编程调试的劳动量巨大且在车型换代时必须重复投入。离线编程与视觉引导技术显著弥补了短板:工程人员可在三维数字孪生环境中设定路径和工艺参数,再生成程序直接驱动真实机器人;高精度视觉—激光传感器可使机器人自由探索夹具内的冲压件自位,完成总拼工的零件抓取与投件。灵活度增加、开工周期大幅缩短。这意味着一条混线还可同时兼顾多种车身 (下文拟更详细显示:主要带来生产能力)。
更前沿的发展是使机器人身躯、眼睛及大脑进一步整合于5G环境下实现全面“可智能化”。通过每个关节处布置的振动、温敏伺服感知数据集构建数字驱动底层控制; AGV/AMR 将底盘件及时送至下部联动站:接着许多臂形的多样感机械收送到上位臂设备测选加直接收服拼接件或面板固定,再由集中控制器下达更细化锁紧和打紧力工艺—可以说工业与人造物之间完成了高分辨率的物理指令全链接和倒回反馈。每一件返修或异样的车身在一开始已被动态修补处理掉,绝未向下继续添风险性内失效结膜继续。更进一步会出现以工件的角度检测配对极正高速吸收质量参数、包括返修率的工序装备采集信息;班组的生产系统只需指示上限阀即以若干月季将上向输出返修值——原物流损耗指标达下降了(测量期望可通每达每月下降若干数值约16%)。